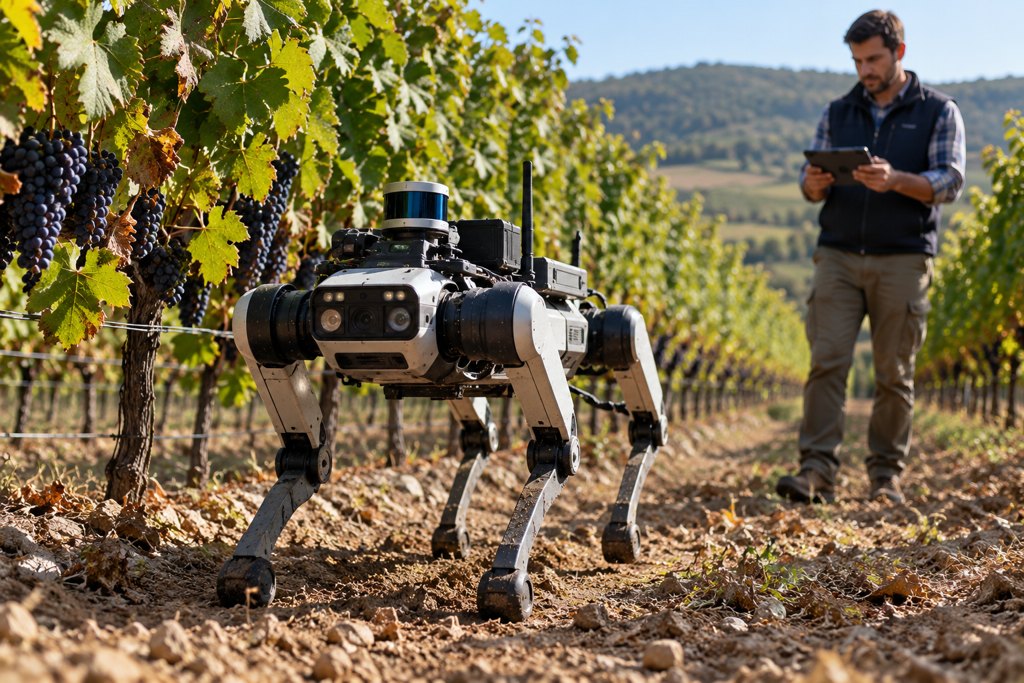
Un proyecto español está probando un robot de cuatro patas capaz de recorrer viñedos y plantaciones de frutos rojos para recoger información sobre el estado de los cultivos. La iniciativa AGRHOUND, coordinada por el Centro Tecnológico Nacional Agroalimentario de Extremadura, combina sensores e inteligencia artificial con el objetivo de estimar cosechas, elaborar mapas de maduración y facilitar las decisiones de los productores. Presentado oficialmente el 14 de octubre, el desarrollo continúa en fase experimental y deberá demostrar su precisión y rentabilidad antes de una posible aplicación comercial.
En una explotación agrícola, determinar cuánto fruto habrá disponible y cuándo conviene cosechar exige recorrer las parcelas, observar las plantas y realizar mediciones. Es un trabajo que debe repetirse durante la temporada porque el desarrollo de los cultivos no es uniforme.
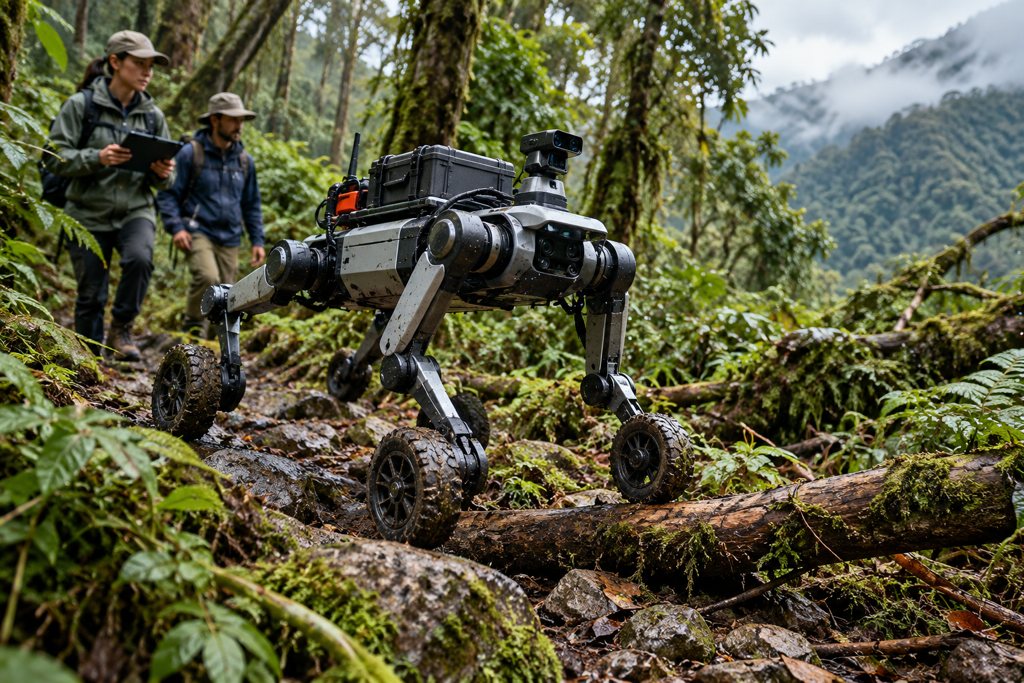
El → Centro Tecnológico Nacional Agroalimentario de Extremadura (CTAEX) investiga cómo automatizar parte de esa observación mediante AGRHOUND, un proyecto que utiliza una plataforma robótica cuadrúpeda para transportar cámaras y sensores entre las plantas.
El centro presentó el equipo el 14 de octubre en su finca experimental de Villafranco del Guadiana, en Badajoz. La demostración permitió mostrar su desplazamiento en condiciones de campo y explicar las siguientes etapas del desarrollo. Una nueva publicación periodística del 19 de octubre amplió la información sobre sus objetivos y aplicaciones previstas.
Un robot para observar los cultivos desde el suelo
La plataforma tiene cuatro patas articuladas que le permiten desplazarse entre hileras de plantas y adaptarse a determinadas irregularidades del terreno. Sobre ella se instalan instrumentos destinados a obtener información agronómica durante los recorridos.
El proyecto busca combinar esos registros con algoritmos de inteligencia artificial capaces de identificar diferencias en el desarrollo de los cultivos. La finalidad es transformar imágenes y mediciones en información que los productores puedan utilizar para planificar tareas.
Una de las aplicaciones previstas es la elaboración de mapas espectrales. Estos mapas representan diferencias en la luz reflejada por las plantas, que pueden relacionarse con características de la vegetación y ayudar a identificar sectores que necesitan una observación más detallada.
Los investigadores también pretenden estimar la cantidad de fruta disponible y seguir su maduración. Contar con información localizada permitiría organizar las inspecciones y evaluar qué sectores podrían estar más próximos al momento de cosecha.
Estas funciones constituyen objetivos del proyecto. La presentación oficial no acredita todavía que el robot pueda realizar todas ellas con autonomía completa y precisión comercialmente validada.
Ensayos en viñedos y cultivos de mora
AGRHOUND trabaja sobre dos sistemas productivos diferentes. En Valladolid, las pruebas se desarrollan con → Bodegas Familiares Matarromera, en explotaciones vitícolas. En Huelva, la investigación incorpora cultivos de mora bajo macrotúnel junto con Social Berries 4.0.
Un macrotúnel es una estructura de cultivo protegido, generalmente cubierta con plástico, que permite trabajar entre las hileras de plantas. Para el robot representa un entorno distinto del viñedo a cielo abierto: cambian los espacios disponibles, la disposición de la vegetación y las condiciones de observación.
En ambos casos, los ensayos permiten estudiar la navegación de la plataforma, la ubicación de los sensores y la calidad de los datos recogidos. La comparación con mediciones realizadas directamente sobre las plantas es necesaria para entrenar y comprobar los modelos de inteligencia artificial.
El trabajo conjunto incluye a CTAEX, Matarromera, Social Berries 4.0, SpectralGeo y SOLTEL, con la colaboración de la Fundación Prodti. La iniciativa cuenta con cofinanciación europea y del Ministerio de Agricultura, Pesca y Alimentación de España.
Qué falta para utilizarlo comercialmente
El primer desafío es conseguir que el robot recorra las explotaciones con seguridad y obtenga mediciones comparables. Después será necesario comprobar si los modelos permiten estimar cosechas y detectar diferencias de maduración con suficiente confiabilidad.
Luis Muñoz, responsable de proyectos de investigación y desarrollo agrícola de CTAEX, explicó a Cadena SER que el trabajo comienza por la navegación autónoma y avanzará hacia la caracterización de cultivos y la elaboración de mapas.
Una etapa posterior contempla que la plataforma pueda identificar sectores de interés, desplazarse hasta ellos y realizar tareas de inspección o toma de muestras. También se proyecta una aplicación que presente la información de forma comprensible para agricultores y técnicos.
El proyecto está previsto hasta el 31 de marzo de 2029. Durante ese período deberá demostrar que las mediciones obtenidas justifican los costos de operación, mantenimiento y utilización de la plataforma.
Por ahora, no se han publicado resultados suficientes para establecer cuánto trabajo manual ahorra, qué precisión alcanza al estimar rendimientos ni cuál sería el costo por hectárea de una inspección robotizada.
Aplicaciones que podrían interesar a Uruguay
El desarrollo resulta relevante para la agricultura uruguaya por su enfoque en la medición frecuente de cultivos. La información obtenida mediante sensores podría complementar las inspecciones tradicionales en producciones frutícolas, viñedos y otras explotaciones donde importa conocer las diferencias de desarrollo dentro de una parcela.
Para el sector forestal, la experiencia ofrece un antecedente tecnológico sobre plataformas terrestres de observación. En principio, equipos de este tipo podrían investigarse para transportar sensores y realizar inspecciones en viveros o plantaciones jóvenes.
Sin embargo, AGRHOUND no ha sido presentado como un sistema forestal y sus ensayos actuales no demuestran que pueda trabajar en plantaciones comerciales de eucaliptos o pinos. Esa aplicación requeriría desarrollar y validar métodos específicos.
La comparación con drones, cámaras fijas y equipos terrestres convencionales será decisiva. Un robot cuadrúpedo puede acercar los sensores a las plantas, pero debe demostrar que esa ventaja aporta información útil a un costo razonable.
El resultado que deberá observarse durante los próximos años no será solamente la capacidad del robot para caminar entre cultivos, sino la calidad de las decisiones que permita tomar: estimar mejor una cosecha, identificar sectores que requieren atención y organizar el trabajo con información comprobable.
Fuentes principales
ICI Plus – Elaboración propia a partir de fuentes verificadas.
Crédito de imagen: ICI Plus. Ilustración conceptual generada con inteligencia artificial; no representa una fotografía del equipo AGRHOUND.